
I diversi sistemi altimetrici – panoramica e alcuni concetti teorici
In geodesia, la distanza verticale tra un punto e una superficie di riferimento è chiamata altitudine. Esistono diversi sistemi altimetrici in funzione della superficie di riferimento scelta e della considerazione del potenziale gravitazionale nel calcolo. Ecco una breve panoramica, in parte matematica.
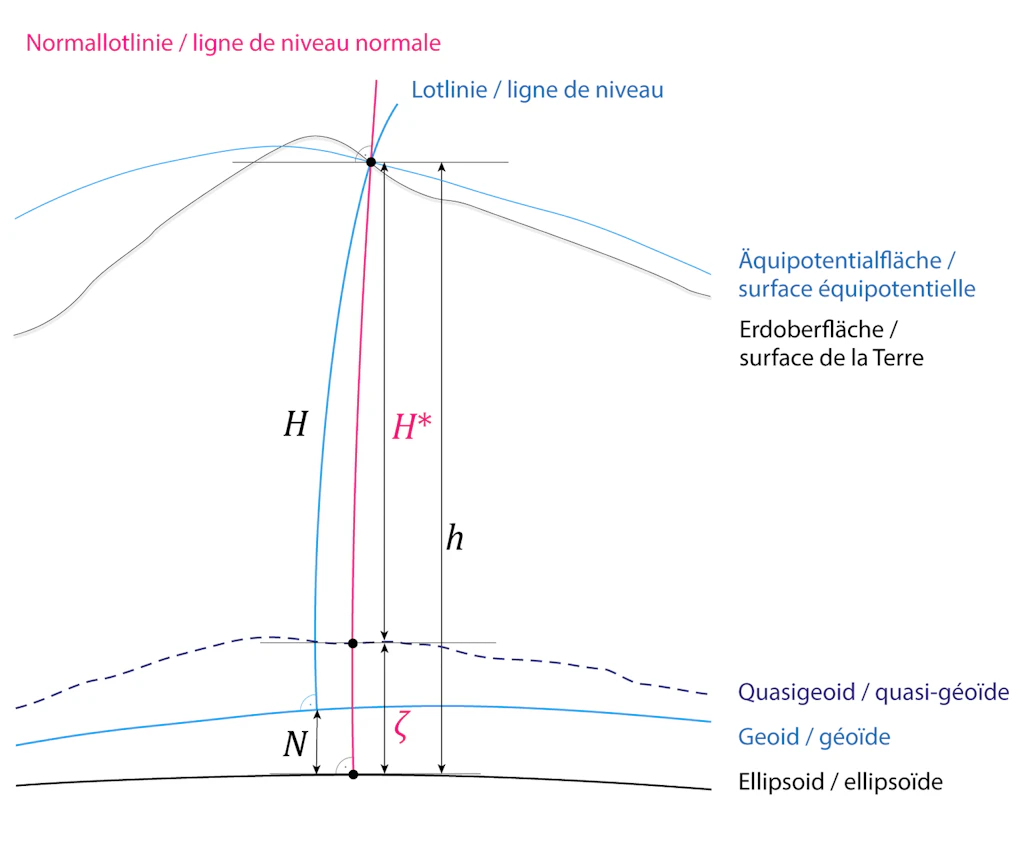
In geodesia si distinguono principalmente due grandi categorie di altitudini: le altitudini geometriche e le altitudini fisiche.
Altitudini geometriche
Le altitudini geometriche, espresse sotto forma di quote ellissoidiche, sono direttamente misurabili mediante metodi di posizionamento satellitare globali quali il GNSS. Il loro principale svantaggio è che non permettono di accedere facilmente ai livelli di energia potenziale di gravità (le superfici equipotenziali), eppure essenziali nelle applicazioni pratiche. Per esempio, l'acqua può defluire tra due punti situati alla stessa quota ellissoidica.
Altitudini fisiche
Le altitudini fisiche tengono conto della gravità terrestre e mirano a definire l'altitudine dei punti in modo che l'acqua non possa defluire tra due punti situati alla stessa altitudine. A seconda del tipo di misura (livellazione, GPS) e della superficie di riferimento, l'altitudine fisica si distingue in:
- Altitudini usuali
- Altitudini dinamiche
- Altitudini ortometriche
- Altitudini normali
Questi diversi sistemi presentano ciascuno vantaggi e svantaggi — sia teorici che pratici — ma hanno in comune di essere basati sulla quota geopotenziale.
La quota geopotenziale
La quota geopotenziale C di un punto P in posizione xP posizione xP è definita come la differenza tra il potenziale di gravità al livello di riferimento (il geoide), indicato con W0, e il potenziale W nel punto P.
C(xP) = W0 – W(xP)
Si esprime in m²/s². Una quota geopotenziale può essere ottenuta, per esempio, mediante misure di livellazione geometrica combinate a dati gravimetrici, moltiplicando i dislivelli (espressi in metri) per i valori locali dell'accelerazione di gravità (in m/s²).
Per ottenere un'altitudine H, basta dividere la quota geopotenziale per l'accelerazione di gravità di riferimento G0.
H(xP) = C(xP) / G0
Indice
A seconda del modo in cui G0 è calcolato, si ottengono diversi tipi di altitudini, presentati di seguito.
Altitudini usuali
Un metodo semplice per ottenere altitudini fisiche consiste nell'eseguire misure di livellazione geometrica. Uno dei problemi maggiori delle cosiddette altitudini «usuali» è che non sono univoche: l'altitudine di un punto dipende dal percorso seguito per livellarlo. Di conseguenza, l'altitudine non può essere dedotta nemmeno dalla quota geopotenziale. In altre parole, uno stesso punto può vedersi attribuire altitudini diverse a seconda del percorso seguito.
La prima livellazione di precisione della Svizzera è stata realizzata tra il 1860 e il 1890. Il sistema altimetrico attualmente in vigore in Svizzera, l'LN02 (misurazione nazionale del 1902), si basa sui punti così misurati, cioè su altitudini usuali. Il blocco erratico «Pierre du Niton», situato nel bacino lacustre ginevrino, funge da punto di riferimento per la determinazione dell'altitudine.
Altitudini dinamiche
Se si sceglie una costante γ0 (generalmente 9,806 m/s²) per G0, si ottengono le seguenti altitudini dinamiche:
Hdyn(xP) = C(xP) / γ0
Solo le altitudini dinamiche permettono di accedere rigorosamente al livello di energia potenziale di gravità. In virtù di questa proprietà, si potrebbe pensare che le altitudini dinamiche costituiscano le altitudini ideali. Purtroppo, nella pratica, non lo sono. Infatti, le differenze tra l'altitudine dinamica e le distanze verticali misurate mediante livellazione geometrica sono significative anche per piccoli percorsi. Bisognerebbe quindi passare sistematicamente per la quota geopotenziale per ottenere l'altitudine dinamica. È per questa ragione pratica che si utilizzano piuttosto le altitudini ortometriche e normali. Esse fanno un leggero compromesso sull'uguaglianza tra le superfici equipotenziali e le superfici a uguale altitudine a vantaggio della buona corrispondenza tra distanze verticali geometriche e differenze di altitudine.
Altitudini ortometriche
Se si utilizza per G0 l'accelerazione media di gravità lungo la linea di piombo g̅, si ottengono le seguenti altitudini ortometriche:
H(xP) = C(xP) / g̅
Tuttavia, questa accelerazione di gravità media non può essere determinata direttamente mediante misura, poiché è impossibile accedere all'interno della Terra. Bisogna quindi ricorrere a modelli di massa che integrano ipotesi sulla densità delle rocce comprese tra la topografia e il geoide, basandosi su misure gravimetriche realizzate in superficie.
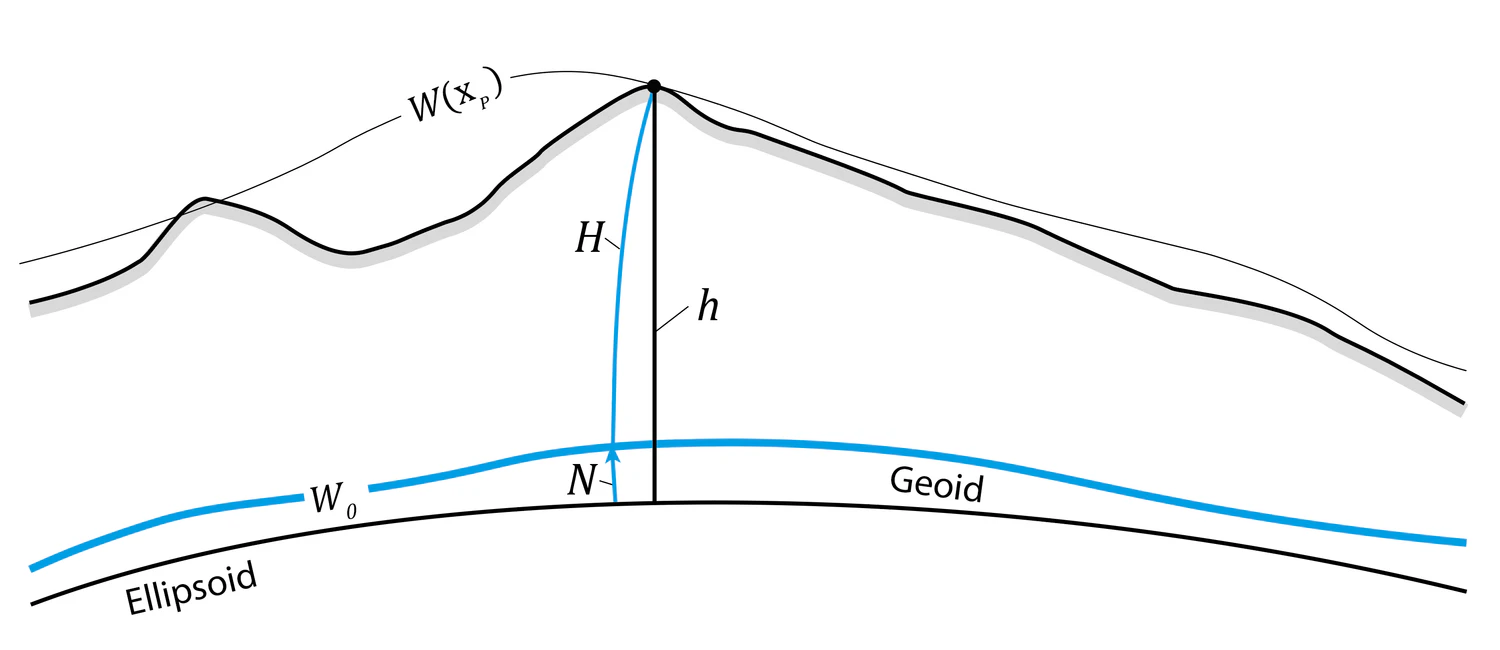
Le altitudini ortometriche sono univoche e si riferiscono al geoide, che è una superficie equipotenziale corrispondente alla superficie degli oceani prolungata sotto i continenti. Geometricamente, l'altitudine ortometrica H corrisponde alla distanza curvilinea lungo la linea di piombo tra il punto considerato e il suo punto corrispondente sulla superficie del geoide. Essa è legata all'altitudine ellissoidica h dalla quota del geoide N:
H = h – N
Altitudini normali
Se si utilizza per G0 l'accelerazione normale media lungo la linea di piombo g̅n, si ottengono le seguenti altitudini normali:
H*(xP) = C(xP) / g̅n
La difficoltà principale nella determinazione delle altitudini ortometriche risiede dunque nella stima precisa della gravità media g̅. Per aggirare questa limitazione, il geodeta Mikhail Molodensky ha proposto negli anni 1960 un sistema alternativo di altitudini fisiche univoche, basato anch'esso sulle quote geopotenziali. Questo sistema sostituisce g̅ con l'accelerazione di gravità normale media g̅n, calcolata a partire da un campo di gravità teorico generato da un ellissoide di rivoluzione omogeneo la cui massa è equivalente a quella della Terra. (vedi Normalhöhen für das neue Schweizer Höhensystem)
Il vantaggio è che l'accelerazione di gravità normale media g̅n può essere ottenuta senza incertezza né ipotesi sulla distribuzione delle masse nella crosta terrestre.
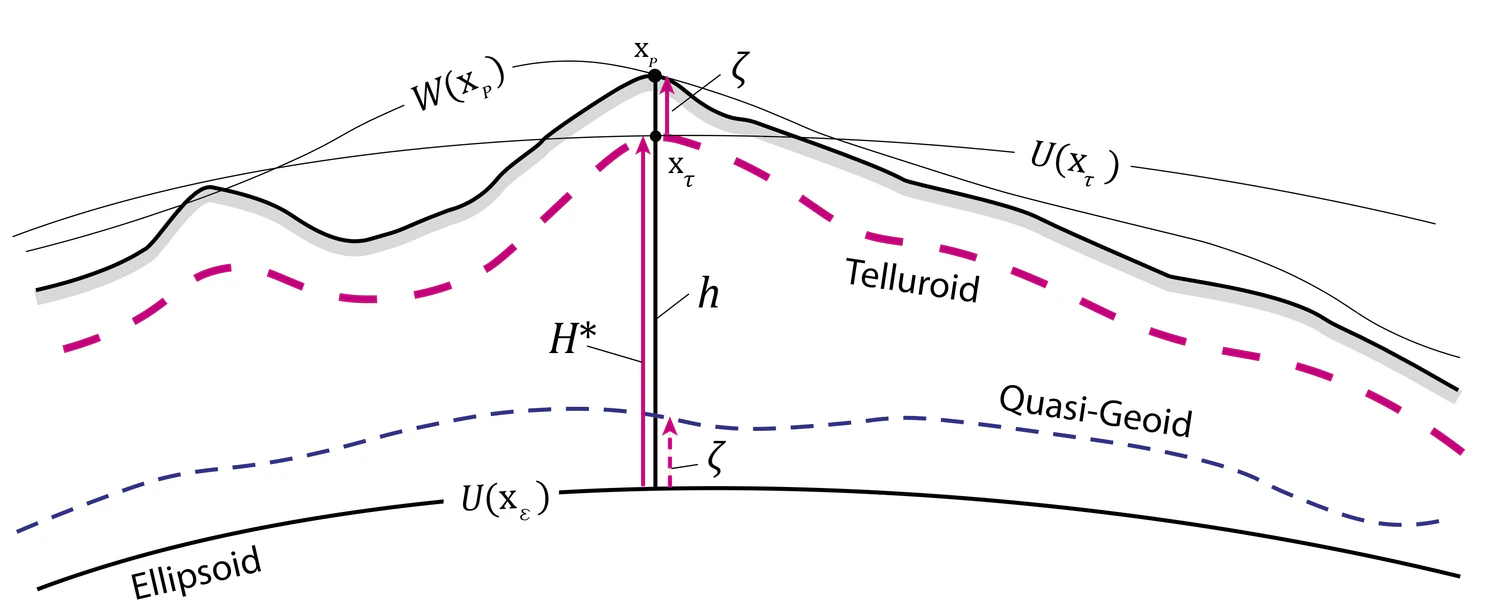
A differenza delle altitudini ortometriche, le altitudini normali non si riferiscono al geoide, né a un'altra superficie equipotenziale. La loro superficie di riferimento è chiamata quasi-geoide. Infine, per ottenere un'altitudine normale a partire da un'altitudine ellissoidica h misurata con GNSS, si applica una relazione analoga a quella usata per le altitudini ortometriche. Tuttavia, invece della quota del geoide N, si sottrae l'anomalia di quota 𝜁:
H* = h – 𝜁
Indice
Ufficio federale di topografia swisstopo
Seftigenstrasse 264
3084 Wabern